 |
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
Représente les divers composants de la base roulante. Plus de détails...
#include <Wheeledbase.h>
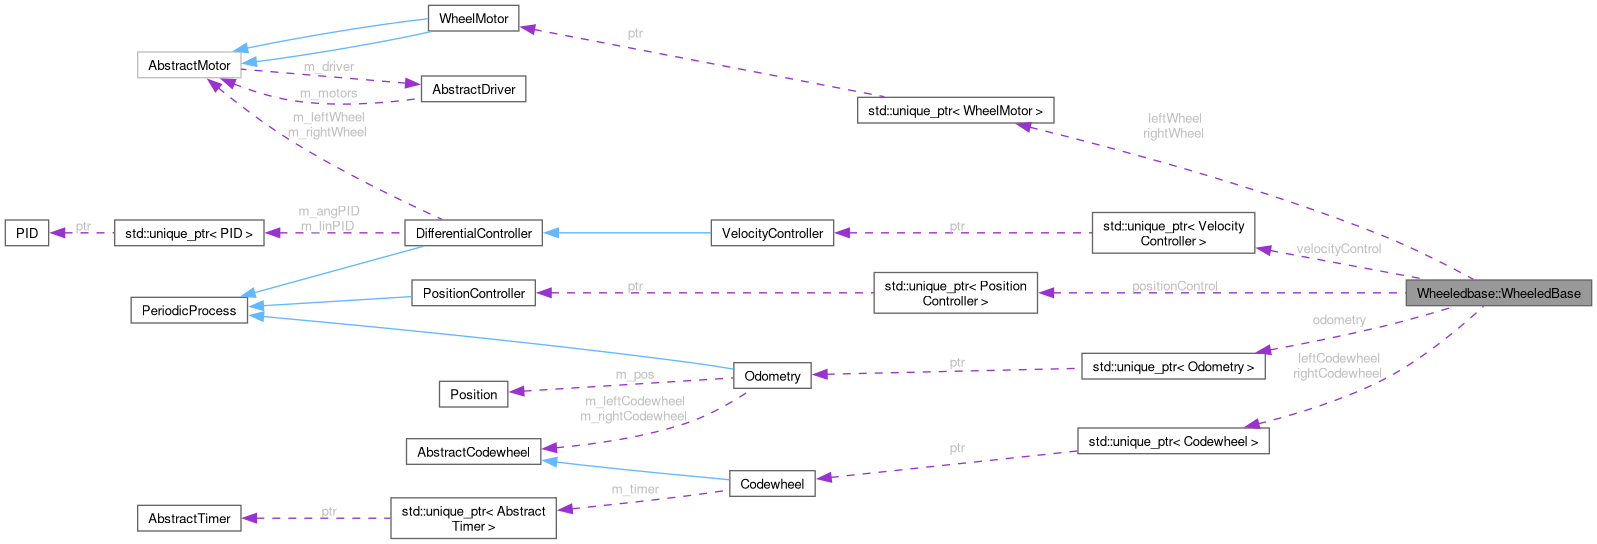
Fonctions membres publiques | |
| WheeledBase (std::unique_ptr< DRV8844 > driver, std::unique_ptr< WheelMotor > leftWheel, std::unique_ptr< WheelMotor > rightWheel, std::unique_ptr< Codewheel > leftCodewheel, std::unique_ptr< Codewheel > rightCodewheel, std::unique_ptr< Odometry > odometry, std::unique_ptr< VelocityController > velocityControl, std::unique_ptr< PositionController > positionControl, std::unique_ptr< PID > linVelPID, std::unique_ptr< PID > angVelPID, WBConstants ¶m, const std::function< void()> &halSetup) | |
Attributs publics | |
| std::unique_ptr< WheelMotor > | leftWheel |
| std::unique_ptr< WheelMotor > | rightWheel |
| std::unique_ptr< Codewheel > | leftCodewheel |
| std::unique_ptr< Codewheel > | rightCodewheel |
| std::unique_ptr< Odometry > | odometry |
| std::unique_ptr< VelocityController > | velocityControl |
| std::unique_ptr< PositionController > | positionControl |
Représente les divers composants de la base roulante.
| Wheeledbase::WheeledBase::WheeledBase | ( | std::unique_ptr< DRV8844 > | driver, |
| std::unique_ptr< WheelMotor > | leftWheel, | ||
| std::unique_ptr< WheelMotor > | rightWheel, | ||
| std::unique_ptr< Codewheel > | leftCodewheel, | ||
| std::unique_ptr< Codewheel > | rightCodewheel, | ||
| std::unique_ptr< Odometry > | odometry, | ||
| std::unique_ptr< VelocityController > | velocityControl, | ||
| std::unique_ptr< PositionController > | positionControl, | ||
| std::unique_ptr< PID > | linVelPID, | ||
| std::unique_ptr< PID > | angVelPID, | ||
| WBConstants & | param, | ||
| const std::function< void()> & | halSetup ) |
Initialise la base roulante
| driver | Un pointeur vers le driver |
| leftWheel | Un pointeur la roue gauche |
| rightWheel | Un pointeur vers la roue droite |
| leftCodewheel | Un pointeur vers la roue codeuse gauche |
| rightCodewheel | Un pointeur vers la roue codeuse droite |
| odometry | Un pointeur vers l'odometrie |
| velocityControl | Un pointeur vers le controleur de vitesse |
| positionControl | Un pointeur vers le controleur de position |
| linVelPID | Un pointeur vers le PID de vitesse linéaire |
| angVelPID | Un pointeur vers le PID de vitesse angulaire |
| param | Un pointeur vers la structure de configuration |
| halSetup | Un pointeur vers une fonction qui initialise la hal |
 1.13.2