|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
Classe support des objets AbstractMoveStrategy. Plus de détails...
#include <PositionController.h>


Fonctions membres publiques | |
| PositionController () | |
| Constructeur de PositionController Initialise les variables de PositionController à des valeurs neutre. | |
| void | setPosInput (const Position &posInput) |
| Charge les nouvelles positions du robot. Charge les nouvelles positions du robot pour les donner à une potentiel AbstractMoveStrategy chargée. | |
| void | setPosSetpoint (const Position &posSetpoint) |
| Charge la position à atteindre. | |
| void | setThetaSetpoint (float theta) |
| Charge l'angle à atteindre. | |
| float | getLinVelSetpoint () const |
| Retourne la vitesse linéaire à atteindre. | |
| float | getAngVelSetpoint () const |
| Retourne la vitesse angulaire à atteindre. | |
| void | setVelTunings (float linVelKp, float angVelKp) |
| Paramètre les coéfficients linéaire. | |
| void | setVelLimits (float linVelMax, float angVelMax) |
| Paramètre les vitesses max. | |
| void | setPosThresholds (float linPosThreshold, float angPosThreshold) |
| Paramètre les précisions en position. | |
| void | setMoveStrategy (AbstractMoveStrategy &moveStrategy) |
| Charge une stratégie de mouvement. | |
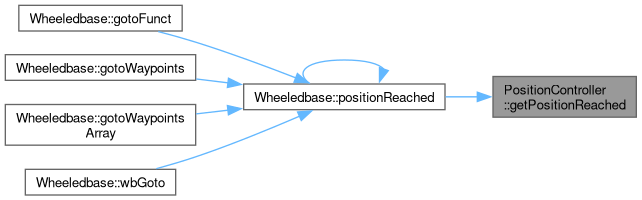
| bool | getPositionReached () |
| Indique si la position est atteinte. | |
| float | getLinVelKp () const |
| Retourne le coef proportionnel de vitesse linéaire. | |
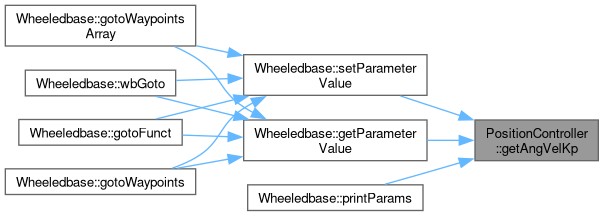
| float | getAngVelKp () const |
| Retourne le coef proportionnel de vitesse angulaire. | |
| float | getLinVelMax () const |
| Retourne la vitesse max linéaire. | |
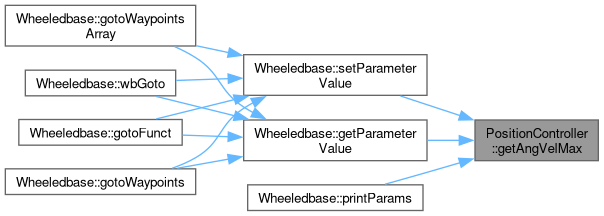
| float | getAngVelMax () const |
| Retourne la vitesse max angulaire. | |
| float | getLinPosThreshold () const |
| Retourne la précision cartésienne. | |
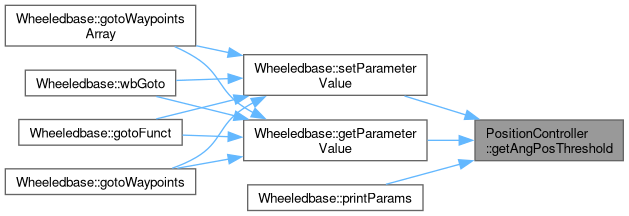
| float | getAngPosThreshold () const |
| Retourne la précision angulaire. | |
| Position | getPosSetpoint () const |
| Retourne la position cible du robot. | |
 Fonctions membres publiques hérités de PeriodicProcess | |
| virtual | ~PeriodicProcess () |
| Constructeur de PeriodicProcess. | |
| void | enable () |
| Active le PeriodicProcess. | |
| void | disable () |
| Désactive le PeriodicProcess. | |
| void | setTimestep (float timestep) |
| Sélectionne une nouvelle valeur pour timestep. | |
| bool | update () |
| Execute la méthode process. | |
| bool | isEnabled () const |
| Vérifie si le PeriodicProcess est activé. | |
| float | getTimestep () const |
| Retourne la valeur de m_timestep. | |
| virtual | ~PeriodicProcess () |
| Constructeur de PeriodicProcess. | |
| void | enable () |
| Active le PeriodicProcess. | |
| void | disable () |
| Désactive le PeriodicProcess. | |
| void | setTimestep (float timestep) |
| Sélectionne une nouvelle valeur pour timestep. | |
| bool | update () |
| Execute la méthode process. | |
| bool | isEnabled () const |
| Vérifie si le PeriodicProcess est activé. | |
| float | getTimestep () const |
| Retourne la valeur de m_timestep. | |
Amis | |
| class | AbstractMoveStrategy |
Membres hérités additionnels | |
| Fonctions membres protégées hérités de PeriodicProcess | |
| virtual void | onProcessDisabling () |
| Méthode exécutée à la désactivation du PeriodicProcess. | |
| virtual void | onProcessDisabling () |
| Méthode exécutée à la désactivation du PeriodicProcess. | |
Classe support des objets AbstractMoveStrategy.
PositionController est le support des AbstractMoveStrategy. C'est à dire qu'il permet de charger ou supprimer une stratégie. Quand PositionController execute une stratégie de mouvement, il va l'executé tous les time_steps pour y obtenir de nouvelles vitesses à suivre. PositionConstroller va égalemenr renseigné la position du robot à AbstractMoveStrategy chargée.
|
inline |
Retourne la précision angulaire.
|
inline |
Retourne le coef proportionnel de vitesse angulaire.
|
inline |
Retourne la vitesse max angulaire.
|
inline |
Retourne la vitesse angulaire à atteindre.
Cette méthode retourne la vitesse angulaire que l'AbstractMoveStrategy souhaite atteindre.
|
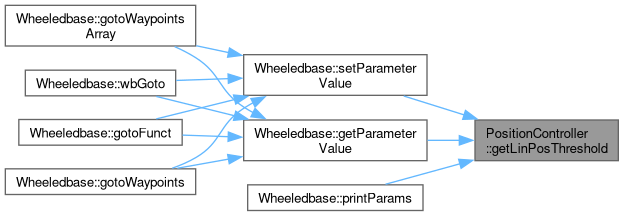
inline |
Retourne la précision cartésienne.
|
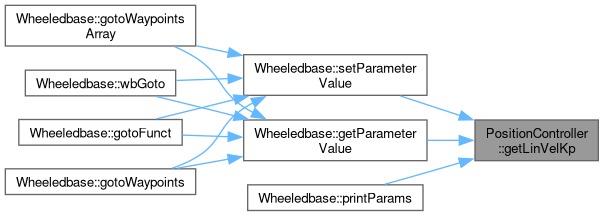
inline |
Retourne le coef proportionnel de vitesse linéaire.
|
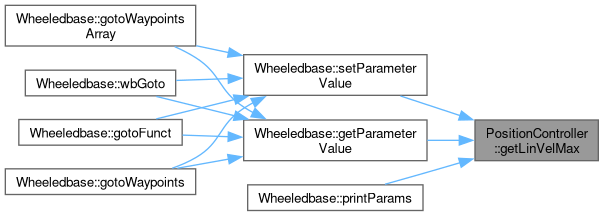
inline |
Retourne la vitesse max linéaire.
|
inline |
Retourne la vitesse linéaire à atteindre.
Cette méthode retourne la vitesse linéaire que l'AbstractMoveStrategy souhaite atteindre.
| bool PositionController::getPositionReached | ( | ) |
|
inline |
Retourne la position cible du robot.
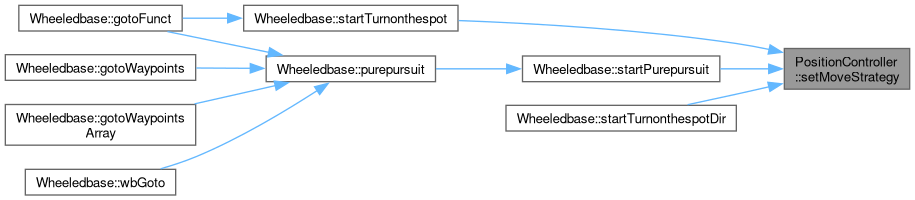
| void PositionController::setMoveStrategy | ( | AbstractMoveStrategy & | moveStrategy | ) |
Charge une stratégie de mouvement.
Charge la stratégie de mouvement (AbstractMoveStrategy) passée en paramètre. Elle sera active après l'activation de PositionController ( PositionController::enable).
| moveStrategy | AbstractMoveStrategy à utiliser. |
|
inline |
Charge les nouvelles positions du robot. Charge les nouvelles positions du robot pour les donner à une potentiel AbstractMoveStrategy chargée.
| posInput | Nouvelle objet Position représentant la position du robot. |
|
inline |
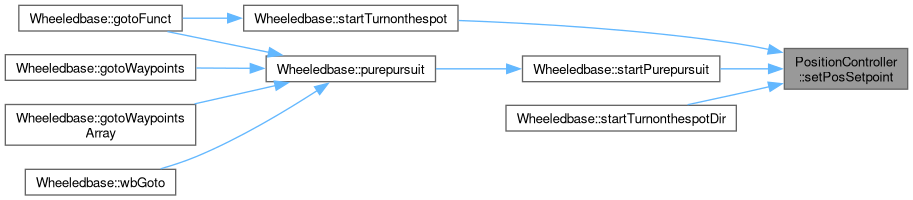
Charge la position à atteindre.
Charge la position à atteindre avec une AbstractMoveStrategy. Cette variable est potentiellement utilisé par l'AbstractMoveStrategy.
| posSetpoint | Position à atteindre |
| void PositionController::setPosThresholds | ( | float | linPosThreshold, |
| float | angPosThreshold ) |
Paramètre les précisions en position.
Paramètre les valeurs de précision pour l'AbstractMoveStrategy. Si l'erreur de position est inférieur, l' AbstractMoveStrategy est arrêté.
| linPosThreshold | Précision en coordonnés cartésiens (en mm). |
| angPosThreshold | Précision d'angle (en rad). |
|
inline |
Charge l'angle à atteindre.
Change l'angle objectif de l'objet Position. Remarque : les coordonnées objectif reste les mêmes.
| theta | Nouvelle angle objectif. |
| void PositionController::setVelLimits | ( | float | linVelMax, |
| float | angVelMax ) |
Paramètre les vitesses max.
Paramètre des vitesses maximals qui dois être appliquer à l'AbstractMoveStrategy.
| linVelMax | Vitesse linéaire max. |
| angVelMax | Vitesse angulaire max. |
| void PositionController::setVelTunings | ( | float | linVelKp, |
| float | angVelKp ) |
Paramètre les coéfficients linéaire.
Paramètre de nouvelles valeurs pour les coefficients linéaire de vitesse et vitesse de rotation. Ces coefficients seront appliqués lors du calcul de vitesses à atteindre.
| linVelKp | Coefficient proportionnel de vitesse linéaire. |
| angVelKp | Coefficient proportionnel de vitesse angulaire. |
 1.13.2