 |
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
Représente un driver moteur abstrait. Plus de détails...
#include <AbstractDriver.h>
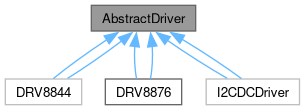
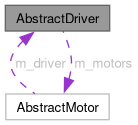
Fonctions membres publiques | |
| virtual int | attach (AbstractMotor *motor)=0 |
| Attache un moteur au premier canal disponible. | |
| virtual int | attach (AbstractMotor *motor, uint8_t id)=0 |
| Attache un moteur à l'identifiant spécifié. | |
| virtual void | detach (const int id) |
| Détache le moteur à cet identifiant. | |
| virtual void | setVelocity (float velocity, uint8_t id)=0 |
| Fixe la vitesse du moteur à l'identifiant donné. | |
| virtual float | getVelocity (uint8_t id) const =0 |
| Retourne la vitesse du moteur à l'identifiant donné. | |
| AbstractMotor * | getMotor (const int id) const |
| Retourne un pointeur vers le moteur à l'identifiant donné. | |
| virtual int | attach (AbstractMotor *motor)=0 |
| Attache un moteur au premier canal disponible. | |
| virtual int | attach (AbstractMotor *motor, uint8_t id)=0 |
| Attache un moteur à l'identifiant spécifié. | |
| virtual void | detach (const int id) |
| Détache le moteur à cet identifiant. | |
| virtual void | setVelocity (float velocity, uint8_t id)=0 |
| Fixe la vitesse du moteur à l'identifiant donné. | |
| virtual float | getVelocity (uint8_t id) const =0 |
| Retourne la vitesse du moteur à l'identifiant donné. | |
| AbstractMotor * | getMotor (const int id) const |
| Retourne un pointeur vers le moteur à l'identifiant donné. | |
Attributs protégés | |
| AbstractMotor * | m_motors [MAX_MOTOR_IN_DRIVER] = {} |
Représente un driver moteur abstrait.
|
pure virtual |
Attache un moteur au premier canal disponible.
| motor | Moteur à attacher. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Attache un moteur au premier canal disponible.
| motor | Moteur à attacher. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Attache un moteur à l'identifiant spécifié.
| motor | Moteur à attacher. |
| id | Identifiant du canal. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Attache un moteur à l'identifiant spécifié.
| motor | Moteur à attacher. |
| id | Identifiant du canal. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
inlinevirtual |
Détache le moteur à cet identifiant.
| id | Identifiant du moteur. |
|
inlinevirtual |
Détache le moteur à cet identifiant.
| id | Identifiant du moteur. |
|
inline |
Retourne un pointeur vers le moteur à l'identifiant donné.
| id | Identifiant du moteur. |
|
inline |
Retourne un pointeur vers le moteur à l'identifiant donné.
| id | Identifiant du moteur. |
|
pure virtual |
Retourne la vitesse du moteur à l'identifiant donné.
| id | Identifiant du moteur. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Retourne la vitesse du moteur à l'identifiant donné.
| id | Identifiant du moteur. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Fixe la vitesse du moteur à l'identifiant donné.
| velocity | Vitesse à appliquer. |
| id | Identifiant du moteur. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
|
pure virtual |
Fixe la vitesse du moteur à l'identifiant donné.
| velocity | Vitesse à appliquer. |
| id | Identifiant du moteur. |
Implémenté dans DRV8844, DRV8844, DRV8876, DRV8876, I2CDCDriver, et I2CDCDriver.
 1.13.2