 |
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
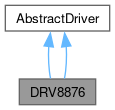
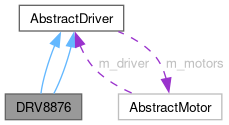
Implémentation du driver pour le circuit intégré DRV8876. Plus de détails...
#include <DRV8876.h>
Fonctions membres publiques | |
| DRV8876 (int enPin, int phPin, int sleepPin=-1, int faultPin=-1) | |
| Construit le driver DRV8876. | |
| void | init () |
| Initialise les broches matérielles. Configure les entrées/sorties et réveille le driver si sleepPin est défini. | |
| int | attach (AbstractMotor *motor) override |
| Attache un moteur au canal disponible (ID 0). | |
| int | attach (AbstractMotor *motor, uint8_t id) override |
| Attache un moteur à un identifiant spécifique. | |
| void | setVelocity (float velocity, uint8_t id) override |
| Définit la vitesse de sortie pour le moteur spécifié. | |
| float | getVelocity (uint8_t id) const override |
| Récupère la dernière vitesse appliquée. | |
| bool | isFaulty () const |
| Vérifie l'état de santé du driver. | |
| void | setSleep (bool active) |
| Contrôle le mode basse consommation. | |
| DRV8876 (int enPin, int phPin, int sleepPin=-1, int faultPin=-1) | |
| Construit le driver DRV8876. | |
| void | init () |
| Initialise les broches matérielles. Configure les entrées/sorties et réveille le driver si sleepPin est défini. | |
| int | attach (AbstractMotor *motor) override |
| Attache un moteur au canal disponible (ID 0). | |
| int | attach (AbstractMotor *motor, uint8_t id) override |
| Attache un moteur à un identifiant spécifique. | |
| void | setVelocity (float velocity, uint8_t id) override |
| Définit la vitesse de sortie pour le moteur spécifié. | |
| float | getVelocity (uint8_t id) const override |
| Récupère la dernière vitesse appliquée. | |
| bool | isFaulty () const |
| Vérifie l'état de santé du driver. | |
| void | setSleep (bool active) |
| Contrôle le mode basse consommation. | |
 Fonctions membres publiques hérités de AbstractDriver | |
| virtual void | detach (const int id) |
| Détache le moteur à cet identifiant. | |
| AbstractMotor * | getMotor (const int id) const |
| Retourne un pointeur vers le moteur à l'identifiant donné. | |
| virtual void | detach (const int id) |
| Détache le moteur à cet identifiant. | |
| AbstractMotor * | getMotor (const int id) const |
| Retourne un pointeur vers le moteur à l'identifiant donné. | |
Membres hérités additionnels | |
| Attributs protégés hérités de AbstractDriver | |
| AbstractMotor * | m_motors [MAX_MOTOR_IN_DRIVER] = {} |
Implémentation du driver pour le circuit intégré DRV8876.
| DRV8876::DRV8876 | ( | int | enPin, |
| int | phPin, | ||
| int | sleepPin = -1, | ||
| int | faultPin = -1 ) |
Construit le driver DRV8876.
| enPin | Broche supportant le PWM (Contrôle de vitesse). |
| phPin | Broche numérique (Contrôle de direction). |
| sleepPin | Broche nSLEEP (HIGH: actif, LOW: sommeil). Par défaut -1 (non utilisé). |
| faultPin | Broche nFAULT (LOW: erreur détectée). Par défaut -1 (non utilisé). |
| DRV8876::DRV8876 | ( | int | enPin, |
| int | phPin, | ||
| int | sleepPin = -1, | ||
| int | faultPin = -1 ) |
Construit le driver DRV8876.
| enPin | Broche supportant le PWM (Contrôle de vitesse). |
| phPin | Broche numérique (Contrôle de direction). |
| sleepPin | Broche nSLEEP (HIGH: actif, LOW: sommeil). Par défaut -1 (non utilisé). |
| faultPin | Broche nFAULT (LOW: erreur détectée). Par défaut -1 (non utilisé). |
|
overridevirtual |
Attache un moteur au canal disponible (ID 0).
| motor | Pointeur vers l'objet AbstractMotor. |
Implémente AbstractDriver.
|
overridevirtual |
Attache un moteur au canal disponible (ID 0).
| motor | Pointeur vers l'objet AbstractMotor. |
Implémente AbstractDriver.
|
overridevirtual |
Attache un moteur à un identifiant spécifique.
| motor | Pointeur vers l'objet AbstractMotor. |
| id | Identifiant du canal (doit être 0 pour le DRV8876). |
Implémente AbstractDriver.
|
overridevirtual |
Attache un moteur à un identifiant spécifique.
| motor | Pointeur vers l'objet AbstractMotor. |
| id | Identifiant du canal (doit être 0 pour le DRV8876). |
Implémente AbstractDriver.
|
overridevirtual |
Récupère la dernière vitesse appliquée.
| id | Identifiant du moteur (0). |
Implémente AbstractDriver.
|
overridevirtual |
Récupère la dernière vitesse appliquée.
| id | Identifiant du moteur (0). |
Implémente AbstractDriver.
| bool DRV8876::isFaulty | ( | ) | const |
Vérifie l'état de santé du driver.
| bool DRV8876::isFaulty | ( | ) | const |
Vérifie l'état de santé du driver.
| void DRV8876::setSleep | ( | bool | active | ) |
Contrôle le mode basse consommation.
| active | true pour mettre le driver en sommeil, false pour le réveiller. |
| void DRV8876::setSleep | ( | bool | active | ) |
Contrôle le mode basse consommation.
| active | true pour mettre le driver en sommeil, false pour le réveiller. |
|
overridevirtual |
Définit la vitesse de sortie pour le moteur spécifié.
| velocity | Vitesse normalisée entre -1.0 et 1.0. Le signe détermine l'état de la broche DIR. |
| id | Identifiant du moteur (0). |
Implémente AbstractDriver.
|
overridevirtual |
Définit la vitesse de sortie pour le moteur spécifié.
| velocity | Vitesse normalisée entre -1.0 et 1.0. Le signe détermine l'état de la broche DIR. |
| id | Identifiant du moteur (0). |
Implémente AbstractDriver.
 1.13.2