 |
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
|
Robot Principal 26
Documentation du Club Robot INSA Rennes 2026
|
Fonctions membres publiques | |
| virtual | ~AbstractMotor ()=default |
| Destructeur virtuel. | |
| virtual void | setVelocity (float velocity) |
| Applique une nouvelle vitesse. | |
| virtual float | getMaxVelocity () const =0 |
| Retourne la vitesse maximale. | |
| virtual | ~AbstractMotor ()=default |
| Destructeur virtuel. | |
| virtual void | setVelocity (float velocity) |
| Applique une nouvelle vitesse. | |
| virtual float | getMaxVelocity () const =0 |
| Retourne la vitesse maximale. | |
Attributs publics | |
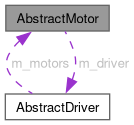
| AbstractDriver * | m_driver = nullptr |
| uint8_t | m_driverId = 255 |
|
nodiscardpure virtual |
Retourne la vitesse maximale.
Retourne la vitesse maximale du moteur pour son intégration dans les calculs du contrôleur différentiel.
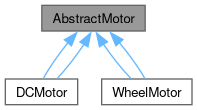
Implémenté dans DCMotor, DCMotor, WheelMotor, et WheelMotor.
|
nodiscardpure virtual |
Retourne la vitesse maximale.
Retourne la vitesse maximale du moteur pour son intégration dans les calculs du contrôleur différentiel.
Implémenté dans DCMotor, DCMotor, WheelMotor, et WheelMotor.
|
inlinevirtual |
Applique une nouvelle vitesse.
Met la vitesse du moteur à la valeur passée en paramètre.
| velocity | Nouvelle vitesse. |
Réimplémentée dans WheelMotor, et WheelMotor.
|
inlinevirtual |
Applique une nouvelle vitesse.
Met la vitesse du moteur à la valeur passée en paramètre.
| velocity | Nouvelle vitesse. |
Réimplémentée dans WheelMotor, et WheelMotor.
 1.13.2