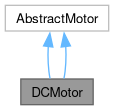
Implémentation concrète d'un moteur DC standard.
Plus de détails...
#include <DCMotor.h>
|
| | DCMotor (float maxVelocity=1.0f) |
| | Construit un moteur DC.
|
| |
| float | getMaxVelocity () const override |
| | Retourne la vitesse maximale configurée.
|
| |
| void | setMaxVelocity (float maxVelocity) |
| | Modifie la vitesse maximale (limitation logicielle).
|
| |
| | DCMotor (float maxVelocity=1.0f) |
| | Construit un moteur DC.
|
| |
| float | getMaxVelocity () const override |
| | Retourne la vitesse maximale configurée.
|
| |
| void | setMaxVelocity (float maxVelocity) |
| | Modifie la vitesse maximale (limitation logicielle).
|
| |
|
virtual | ~AbstractMotor ()=default |
| | Destructeur virtuel.
|
| |
| virtual void | setVelocity (float velocity) |
| | Applique une nouvelle vitesse.
|
| |
|
virtual | ~AbstractMotor ()=default |
| | Destructeur virtuel.
|
| |
| virtual void | setVelocity (float velocity) |
| | Applique une nouvelle vitesse.
|
| |
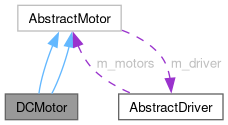
Implémentation concrète d'un moteur DC standard.
Cette classe permet de définir les limites physiques d'un moteur et de le lier à un canal spécifique d'un AbstractDriver.
◆ DCMotor() [1/2]
| DCMotor::DCMotor |
( |
float | maxVelocity = 1.0f | ) |
|
|
explicit |
Construit un moteur DC.
- Paramètres
-
| maxVelocity | Vitesse maximale autorisée (généralement 1.0f pour 100%). |
◆ DCMotor() [2/2]
| DCMotor::DCMotor |
( |
float | maxVelocity = 1.0f | ) |
|
|
explicit |
Construit un moteur DC.
- Paramètres
-
| maxVelocity | Vitesse maximale autorisée (généralement 1.0f pour 100%). |
◆ getMaxVelocity() [1/2]
| float DCMotor::getMaxVelocity |
( |
| ) |
const |
|
nodiscardoverridevirtual |
Retourne la vitesse maximale configurée.
- Renvoie
- Vitesse maximale.
Implémente AbstractMotor.
◆ getMaxVelocity() [2/2]
| float DCMotor::getMaxVelocity |
( |
| ) |
const |
|
nodiscardoverridevirtual |
Retourne la vitesse maximale configurée.
- Renvoie
- Vitesse maximale.
Implémente AbstractMotor.
◆ setMaxVelocity() [1/2]
| void DCMotor::setMaxVelocity |
( |
float | maxVelocity | ) |
|
Modifie la vitesse maximale (limitation logicielle).
- Paramètres
-
| maxVelocity | Nouvelle vitesse maximale. |
◆ setMaxVelocity() [2/2]
| void DCMotor::setMaxVelocity |
( |
float | maxVelocity | ) |
|
Modifie la vitesse maximale (limitation logicielle).
- Paramètres
-
| maxVelocity | Nouvelle vitesse maximale. |
La documentation de cette classe a été générée à partir des fichiers suivants :

 Fonctions membres publiques hérités de AbstractMotor
 1.13.2