|
| void | attach (uint8_t latchpin, uint8_t clockpin, uint8_t datapin) |
| | Configure les broches du registre.
|
| |
| void | SetHigh (int pos) |
| | Positionne une sortie à l'état haut.
|
| |
| void | SetLow (int pos) |
| | Positionne une sortie à l'état bas.
|
| |
| void | write (int pos, int state) |
| | Écrit un état sur une sortie.
|
| |
|
void | attach (uint8_t latchpin, uint8_t clockpin, uint8_t datapin) |
| |
|
void | SetHigh (int pos) |
| |
|
void | SetLow (int pos) |
| |
|
void | write (int pos, int state) |
| |
| void | attach (uint8_t latchpin, uint8_t clockpin, uint8_t datapin) |
| | Configure les broches du registre.
|
| |
| void | SetHigh (int pos) |
| | Positionne une sortie à l'état haut.
|
| |
| void | SetLow (int pos) |
| | Positionne une sortie à l'état bas.
|
| |
| void | write (int pos, int state) |
| | Écrit un état sur une sortie.
|
| |
|
|
void | shift () |
| | Décale le contenu du registre vers les sorties.
|
| |
|
void | shift () |
| |
|
void | shift () |
| | Décale le contenu du registre vers les sorties.
|
| |
|
|
uint8_t | m_LATCH |
| |
|
uint8_t | m_CLOCK |
| |
|
uint8_t | m_DATA |
| |
|
volatile uint8_t | m_register |
| |
◆ attach() [1/2]
| void ShiftRegister::attach |
( |
uint8_t | latchpin, |
|
|
uint8_t | clockpin, |
|
|
uint8_t | datapin ) |
Configure les broches du registre.
- Paramètres
-
| latchpin | Broche latch. |
| clockpin | Broche clock. |
| datapin | Broche data. |
◆ attach() [2/2]
| void ShiftRegister::attach |
( |
uint8_t | latchpin, |
|
|
uint8_t | clockpin, |
|
|
uint8_t | datapin ) |
Configure les broches du registre.
- Paramètres
-
| latchpin | Broche latch. |
| clockpin | Broche clock. |
| datapin | Broche data. |
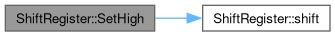
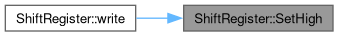
◆ SetHigh() [1/2]
| void ShiftRegister::SetHigh |
( |
int | pos | ) |
|
Positionne une sortie à l'état haut.
- Paramètres
-
◆ SetHigh() [2/2]
| void ShiftRegister::SetHigh |
( |
int | pos | ) |
|
Positionne une sortie à l'état haut.
- Paramètres
-
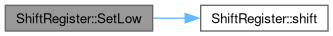
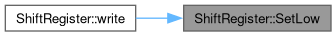
◆ SetLow() [1/2]
| void ShiftRegister::SetLow |
( |
int | pos | ) |
|
Positionne une sortie à l'état bas.
- Paramètres
-
◆ SetLow() [2/2]
| void ShiftRegister::SetLow |
( |
int | pos | ) |
|
Positionne une sortie à l'état bas.
- Paramètres
-
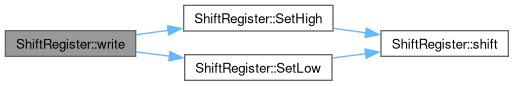
◆ write() [1/2]
| void ShiftRegister::write |
( |
int | pos, |
|
|
int | state ) |
Écrit un état sur une sortie.
- Paramètres
-
| pos | Numéro de la sortie. |
| state | État à appliquer. |
◆ write() [2/2]
| void ShiftRegister::write |
( |
int | pos, |
|
|
int | state ) |
Écrit un état sur une sortie.
- Paramètres
-
| pos | Numéro de la sortie. |
| state | État à appliquer. |
La documentation de cette classe a été générée à partir des fichiers suivants :

 1.13.2